
Nel mondo animale, il ruolo determina la vista. I cacciatori hanno gli occhi davanti, una vista stereoscopica e la capacità di vedere dettagli lontani in alta risoluzione – la famosa vista d’aquila; le prede, invece, hanno una vista più laterale, con un campo visivo molto più ampio per guardarsi intorno e proteggersi. La nuova camera immersiva DaedalusCam, destinata all’esplorazione delle grotte lunari (i cosiddetti Lava Tubes) a bordo dell’omonima missione dell’Agenzia spaziale europea (Esa), è sia preda sia predatore: offre una visione panoramica a 360 gradi e la capacità di osservare dettagli ad alta risoluzione. L’ha spiegato a Media Inaf Emanuele Simioni, ricercatore di origine veneziana dell’Inaf di Padova, che sulla vista degli animali ha appreso molto seguendo la stesura del libro “Il primo occhio” del collega e amico Claudio Pernechele, ideatore delle quattro camere che insieme costituiscono DaedalusCam. Per la missione, Simioni è responsabile degli aspetti fotogrammetrici e della ricostruzione 3D delle immagini.
Emanuele Simioni, ricercatore all’Inaf di Padova e responsabile degli aspetti fotogrammetrici e della ricostruzione 3D della DaedalusCam
DaedalusCam viene descritta come una camera immersiva iperemisferica. Può dirci che cosa vogliono dire questi aggettivi?
«La Daedalus Cam è in realtà l’unione di quattro camere, disegnate da Claudio Pernechele dell’Inaf di Padova, che si chiamano PanCam. Sono camere molto particolari, perché hanno un campo di vista che va molto oltre il fisheye, cioè riescono a vedere oltre l’orizzonte, e per questo vengono dette iperemisferiche. Questa caratteristica ha reso la PanCam particolarmente promettente dal punto di vista fotogrammetrico. Per questo motivo nel 2019 è stata selezionata per la missione Daedalus dell’Esa, che ha lo scopo di immergersi, appunto, all’interno dei Lava Tube e farne la ricostruzione tridimensionale. Ecco perché la DaedalusCam, composta dalle quattro camere messe assieme, risulta una camera immersiva e iperemisferica».
Cosa sono queste grotte lunari?
«I Lava Tube sono stati scoperti da una serie di missioni, come la giapponese Selene (Kaguya) e la missione Grail della Nasa. Dall’esterno sembrerebbe semplicemente che ci siano dei vuoti, dei buchi, ma la missione Grail ha dimostrato che questi sono l’accesso a grotte che si estendono per decine di chilometri sotto la superficie lunare».
Come mai risultano così interessanti?
«Risultano molto interessanti dal punto di vista astronautico. I motivi principali sono tre: l’accesso al ghiaccio d’acqua, il fatto che è stato dimostrato a livello termico che la temperatura è stabile e, infine, il fatto che all’interno dei Lava Tube si è completamente schermati da meteoriti, raggi cosmici e radiazioni. In sostanza, sembrerebbero un ambiente davvero favorevole alla colonizzazione umana. Cambiandone un po’ il paradigma, ovvero lasciando perdere l’idea di restare in superficie, e rendendo molto più sicuro stare al di sotto. Il problema è che, al di là delle foto dell’ingresso a queste grotte, non abbiamo alcuna informazione su cosa ci sia sotto. Per questo è nata la missione Daedalus, un robot sferico pensato per l’esplorazione dei Lava Tube e che ospita, fra i suoi strumenti, la nostra camera DaedalusCam».
Qual è la dimensione dell’ingresso di queste grotte?
«Dunque, il target selezionato per la missione Daedalus è Marius Hills, una grotta situata nella zona equatoriale dell’Oceanus Procellarum. È stato identificato da Riccardo Pozzobon e Matteo Massironi del Dipartimento di Geologia di Padova e ha un diametro di circa 50 metri. Però ha un accesso completamente verticale».
Com’è nata l’idea di questa missione?
«È nata nel 2019, quando abbiamo vinto la SysNova, un bando dell’Agenzia spaziale europea, che appunto ha creato la missione Daedalus con lo scopo di riuscire a immergersi all’interno dei Lava Tube. Per farlo ha unito due progetti basati sull’idea di utilizzare un robot sferico che scende all’interno di queste grotte calato da un cavo e che durante la discesa possa acquisire immagini per fare una ricostruzione stereoscopica dell’ambiente. Da qui, poi, è nata DaedalusCam, un progetto dell’Inaf e dell’Asi (Agenzia spaziale italiana), guidato da Planetek Italia. Aggiungo che, essendo composta da quattro camere con un campo di vista così ampio, dal punto di vista fotogrammetrico ogni punto della grotta sarà visibile da almeno tre di esse. In questi anni abbiamo lavorato per sviluppare un prototipo funzionante, che è stato finalmente testato la scorsa estate in una campagna di test sui Monti Lessini, nel Vicentino».
Quando è prevista la missione Daedalus sulla Luna?
«Nella fase iniziale del progetto si parlava del 2033, ma questa data non è mai stata confermata. Negli ultimi report, invece, si rimanda a dopo il 2033, ma non c’è ancora un lancio effettivo».
Nei vostri test avete fatto volare DaedalusCam a bordo di un drone. Come si muoverà, invece, sotto la superficie della Luna?
«La missione prevede, in sostanza, di raggiungere con un rover il bordo del Lava Tube e di calare la camera con un cavo che fornirà corrente finché possibile e trasmetterà anche i dati. La discesa prevista sarà di 50 metri. In seguito, il robot potrà sganciarsi dal cavo e proseguire nell’esplorazione dell’interno del Lava Tube a maggiore profondità. Non è prevista una fase di ritorno».
Quindi verrà perso all’interno?
«Verrà perso, sì».
E riuscirà a trasmettere i dati comunque?
«Riuscirà a trasmettere i dati. Quando si separerà dal cavo, i dati saranno associati non più alle camere, bensì al Lidar e alla sensoristica. Le camere non potranno più funzionare perché sarà buio e non è prevista alcuna fonte di illuminazione attiva. Comunque, il nostro scopo è realizzare la ricostruzione tridimensionale tramite le camere panoramiche ad alta risoluzione dell’ingresso e dei 50 metri di discesa. Questo ci permetterà di rilevare la stratificazione geologica in funzione della profondità».
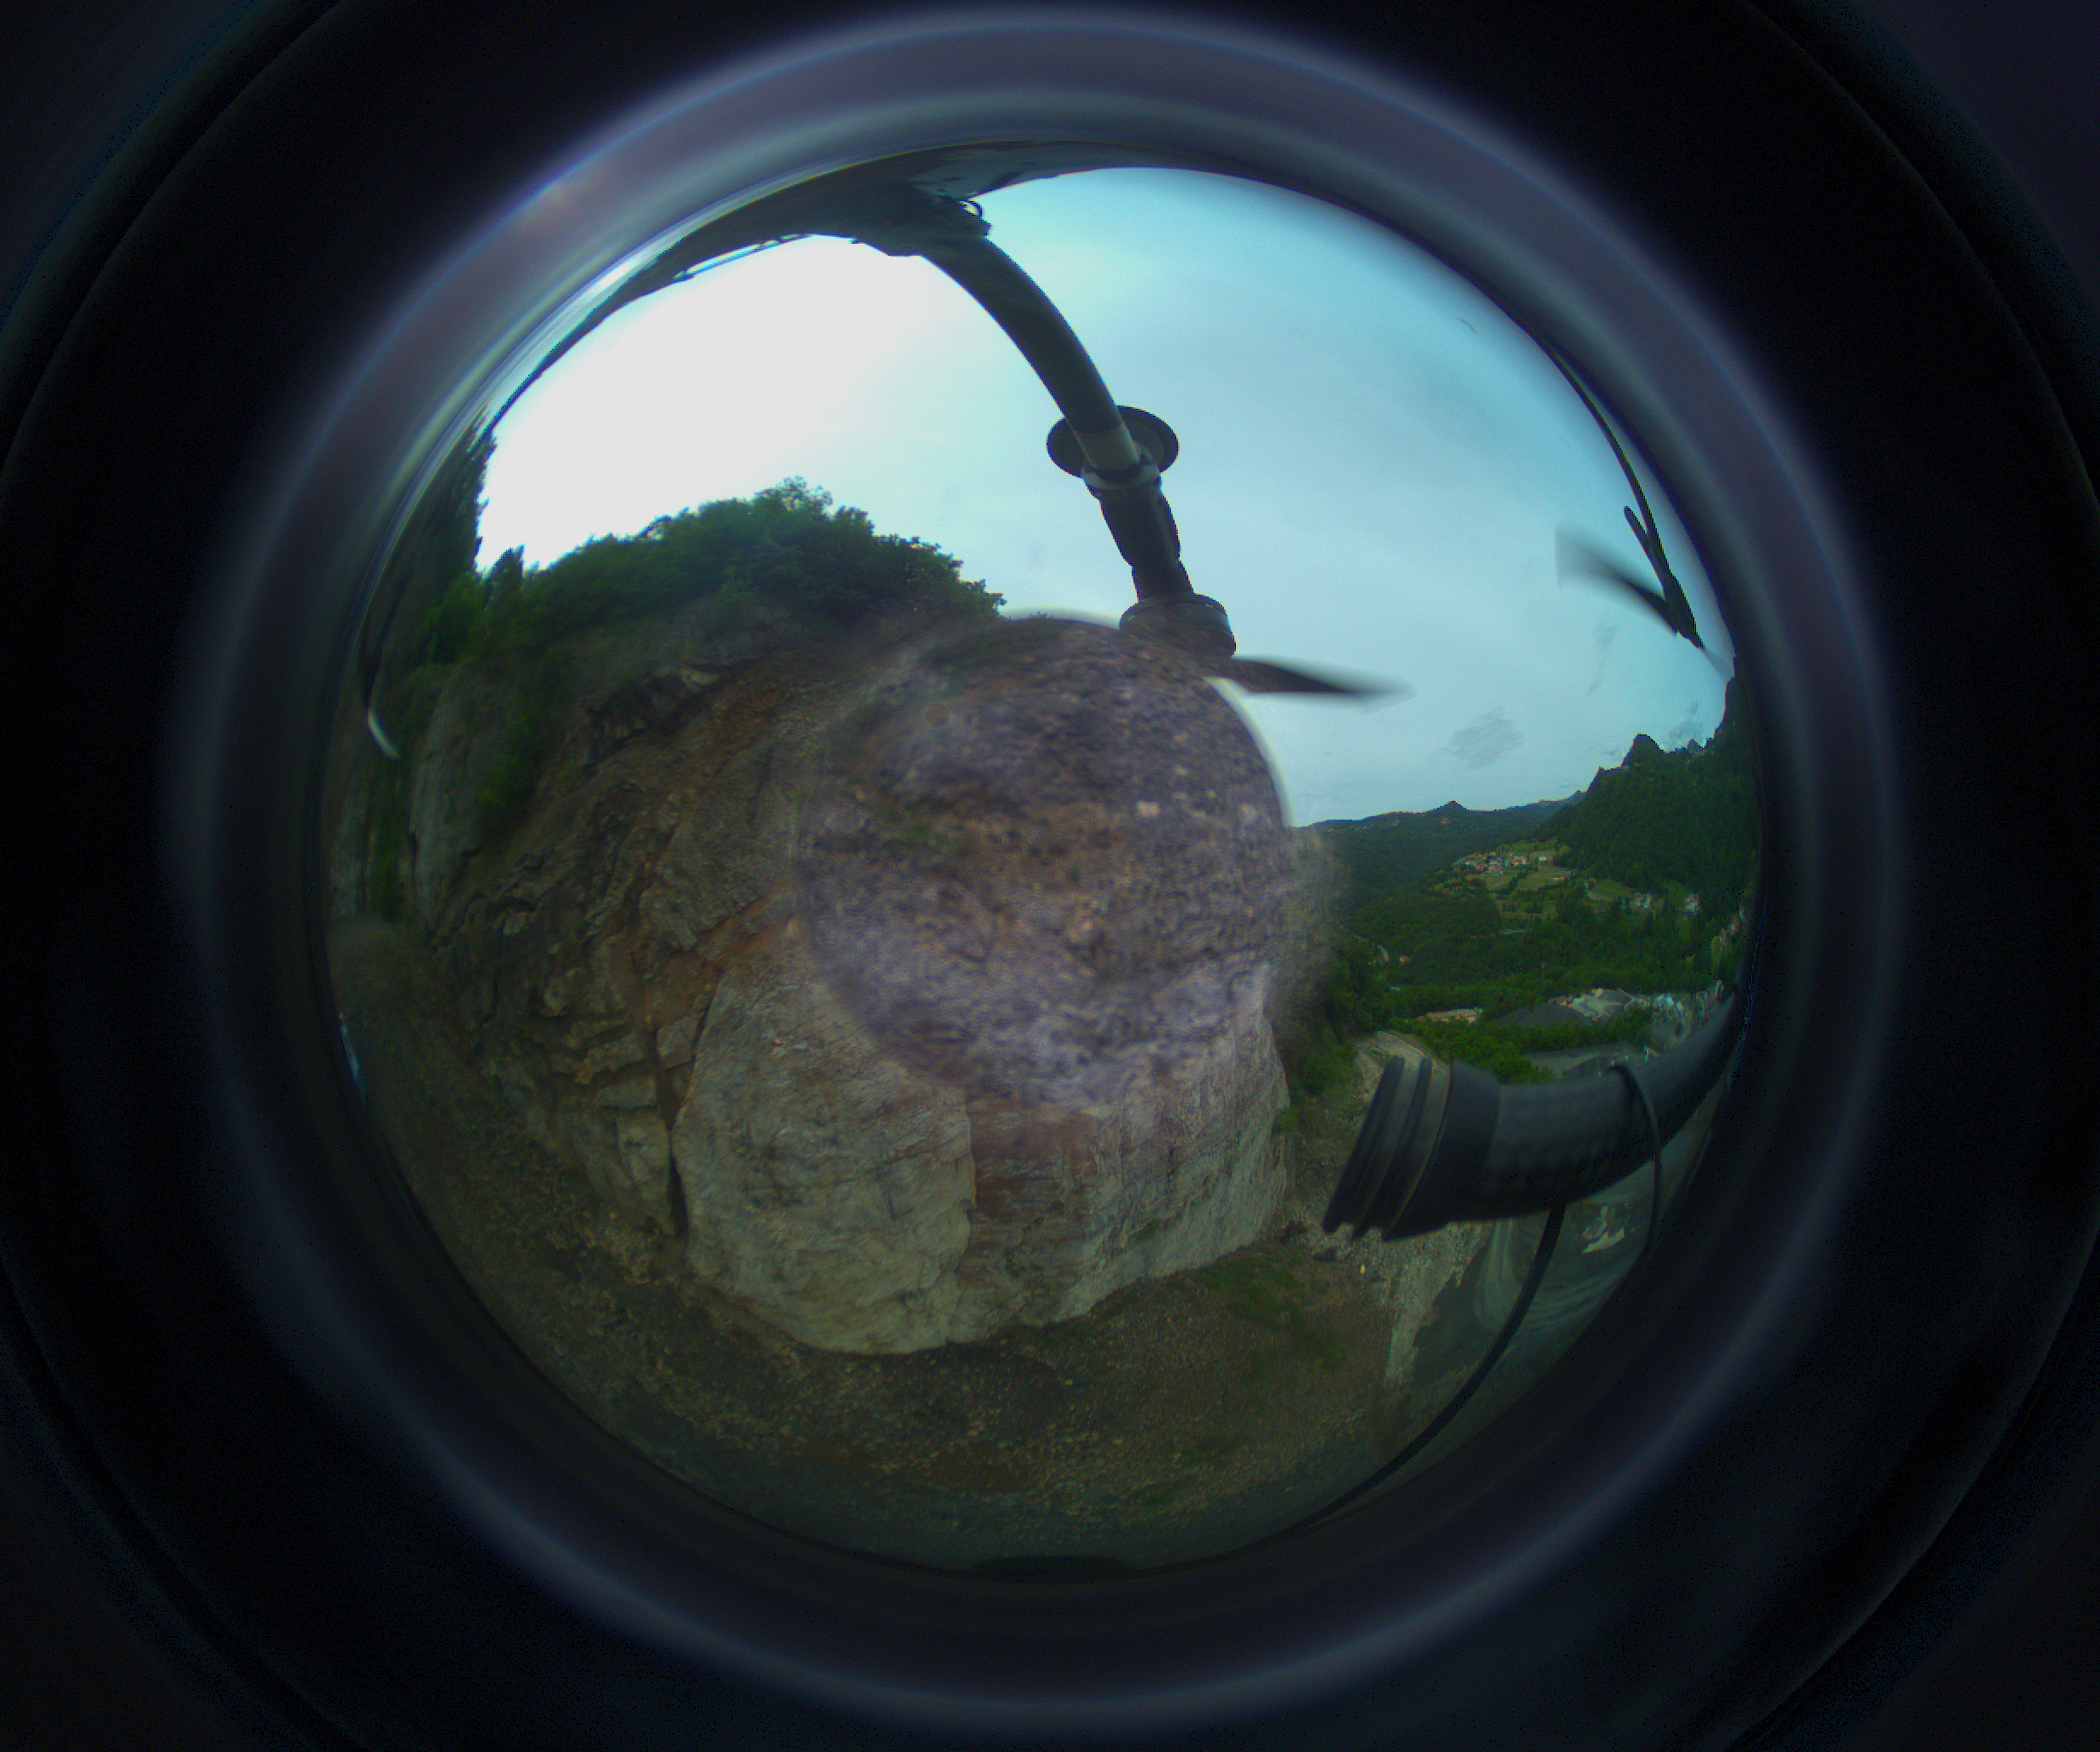
Immagine acquisita da uno degli occhi PanCam della DaedalusCam durante i test a bordo del drone, che mostra la vista panoramica e la regione centrale ad alta risoluzione. Crediti: Emanuele Simioni
Dunque, se capisco bene, DaedalusCam ricostruisce le caratteristiche geometriche del luogo in cui viene calato. Sarà possibile fare anche qualche altra analisi in queste grotte, per capire, ad esempio, di cosa sono fatte?
«La PanCam è una camera bifocale, non l’ho detto prima. È vero che ha un campo di vista ipermisferico, ma è anche vero che nella zona centrale dispone di un canale ad alta risoluzione – la famosa vista d’aquila – che raggiunge tre volte quella della panoramica. Questo canale verrà utilizzato con filtri a banda stretta per effettuare spettrometria e analizzare non solo la morfologia, ma anche la composizione chimica delle pareti. In ogni caso, non è la camera, di per sé, a occuparsi della ricostruzione tridimensionale: per quella stiamo sviluppando, grazie a Luca Girlometto dell’Inaf, un’intera pipeline che abbiamo già testato sui Lava Tube di Lanzarote, alle Isole Canarie, e anche in questa campagna sui Monti Lessini, ottenendo una ricostruzione tridimensionale che per me è stata un successo. Va considerato che queste camere – che, appunto, hanno la potente capacità di guardare più o meno in ogni direzione – rendono efficace ma molto complesso il processo fotogrammetrico. Io ho lavorato per anni sul software 3dPd per lo strumento Cassis a bordo di Exomars Tgo, in orbita attorno a Marte, e la stessa pipeline verrà utilizzata per la ricostruzione tridimensionale di Mercurio per la missione BepiColombo. In questi casi parliamo di camere pinhole, molto più direttive. Una camera iperemisferica è geometricamente particolarmente complessa e molto più impegnativa».
Quindi questa campagna che avete fatto sui Monti Lessini era la seconda per testare DaedalusCam?
«Non proprio. Finora avevamo sempre lavorato con le camere singole. Questa è la prima volta che abbiamo utilizzato tutte le PanCam montate assieme. Per farlo è stato fondamentale il contributo dei colleghi del Politecnico di Milano, che si occupano della parte meccanica e hanno montato DaedalusCam sul drone».
Come avete scelto questo sito?
«Questo sito (Cava Bertocchi, dove opera la Vaccari Antonio Giulio S.p.A., sita nei comuni di San Pietro Mussolino e Nogarole Vicentino, ndr) è stato selezionato dal gruppo del Dipartimento di Geologia ed è stato scelto perché il tipo di basalto presente in questa cava è un buon analogo delle terre magmatiche che troveremo sulla Luna».
Quindi non erano delle vere e proprie grotte, era uno spazio aperto in cui è stato fatto volare questo drone con a bordo la camera?
«Esatto. A Lanzarote abbiamo eseguito il test della PanCam in grotte che però consentivano anche la discesa umana; quindi, guidato da Paolo Martini dell’Inaf di Napoli, il gruppo ha portato la camera con sé e basta. In questo caso, invece, abbiamo sorvolato una cava (paragonabile per dimensioni al Marius Hill) e abbiamo utilizzato la configurazione a quattro camere per ricostruire tutto. Dal punto di vista fotogrammetrico io sono più che soddisfatto, francamente. Per il futuro, sarebbe possibile realizzare campagne con DaedalusCam sull’Etna».
Nell’Etna?
«All’interno delle sue grotte, sì. È un’attività che stiamo programmando, cercando di definire in quale stagione sia meglio farla».
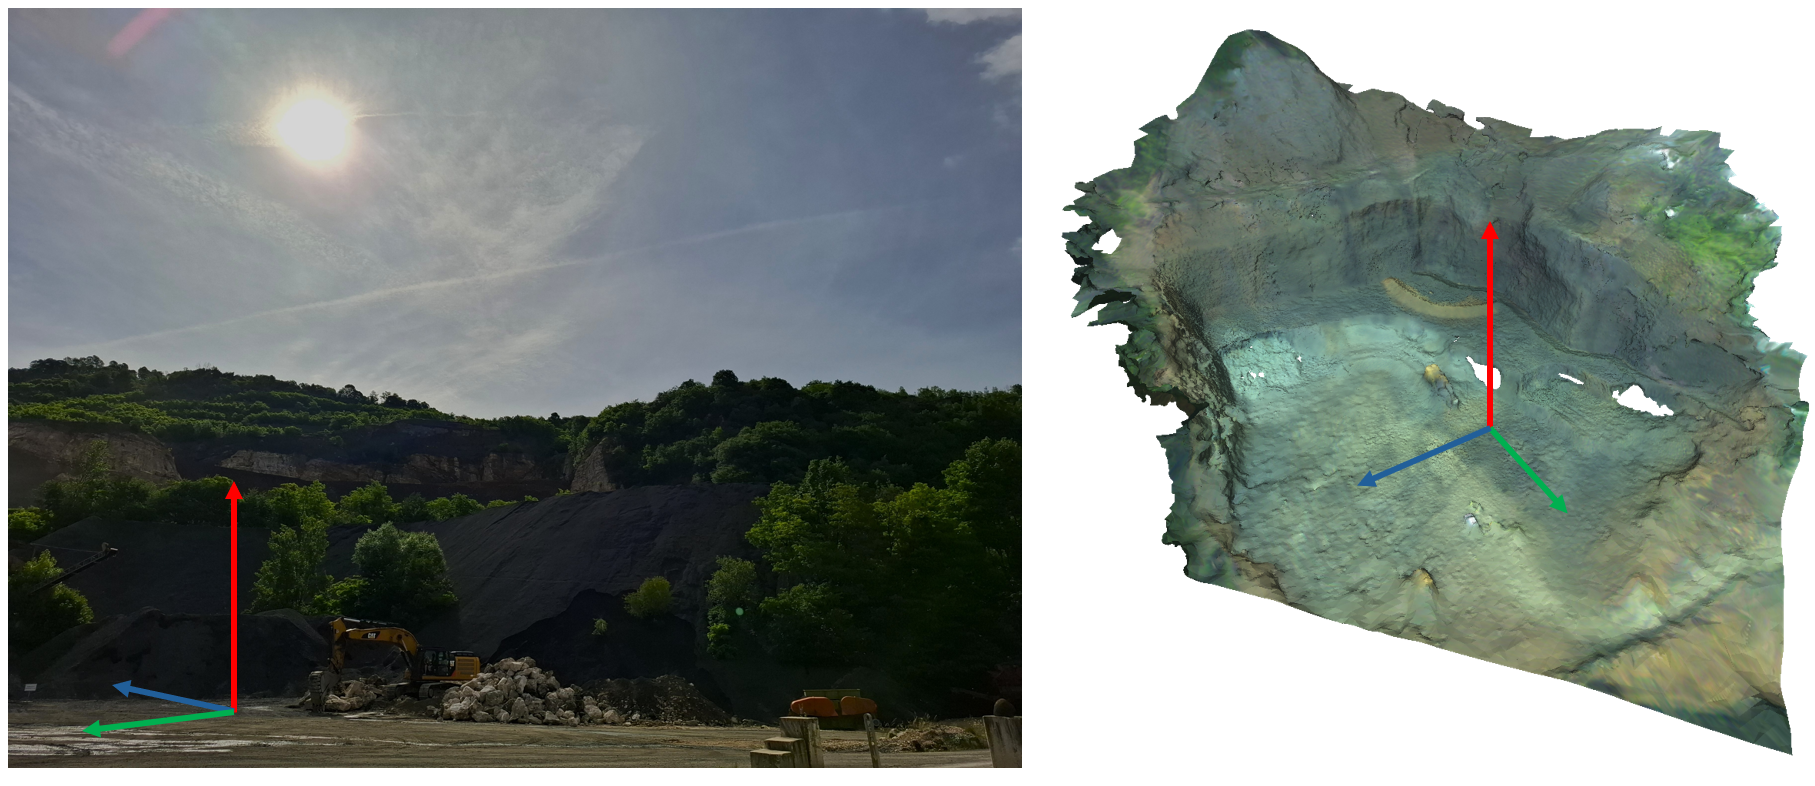
Un’immagine di Cava Bertocchi, sui Monti Lessini, nel Vicentino. A sinistra la cava di basalto, nella zona in cui è stato fatto volare il drone che trasportava DaedalusCAM, a destra il Digital Terrain Model, ovvero la ricostruzione fotogrammetrica della cava realizzata a partire dalle immagini acquisite con le camere iperemisferiche. Crediti: Emanuele Simioni
Vuole raccontare un po’ meglio come si è svolta questa campagna nella cava dei Monti Lessini?
«È stata una campagna di due giorni, uno dedicato alla programmazione e uno alla parte operativa, con una notevole collaborazione sia da parte dei proprietari delle cave sia da parte della provincia, entrambe presenti. Per me è stata un po’ la sintesi di un lavoro di tanti anni. Nel nostro lavoro si finisce sempre per perdere un po’ la percezione dell’insieme: ognuno è concentrato sul proprio pezzo, chi sull’informatica, chi sull’ottica, chi sugli aspetti scientifici, e si perde un po’ la consapevolezza di quanto sia grande e affiatato il gruppo che sta lavorando insieme. In questa campagna eravamo tutti presenti: il Dipartimento di Geologia, il Politecnico di Milano, Planetek, Asi, noi di Inaf (da Padova e Napoli). È stato un po’ un punto di arrivo per tutti quanti noi ed è andata anche molto bene. C’è stata la fase di montaggio delle camere sul drone, poi i colleghi geologi hanno identificato una serie di features interessanti da osservare, e infine c’è stata una fase di studio e pianificazione del volo che tenesse conto dell’illuminazione delle quattro camere».
C’era un’ora precisa della giornata in cui dovevate volare?
«Essendo in uno spazio aperto (a differenza delle grotte, in cui le finestre operative sono molto più stringenti), avevamo tutta la giornata a disposizione. Il problema era orientare il drone in modo che il sole non entrasse nel campo visivo delle camere, e con camere che hanno campi di vista così estesi è molto complicato. Le condizioni di illuminazione sono una criticità per acquisire immagini di qualità con camere dotate campi di vista così estesi: i risultati sono stati una soddisfazione per Giovanni Costa che si è occupato delle operazioni e del controllo delle camere. Nonostante tutto, ce l’abbiamo fatta. Siamo anche riusciti a scaricare tutte le immagini. Poi, il processo di ricostruzione fotogrammetrica utilizzato per ottenere i modelli tridimensionali è stato applicato in seguito. Non abbiamo ancora concluso tutto il lavoro, e a breve faremo un confronto con le misure di tutta la cava ottenute con un laser altimetro per capire quanto è veramente efficace il nostro modello».
Cioè, quanto precisa è la vostra ricostruzione geometrica?
«Esatto. Geometricamente parlando, tutte queste osservazioni relative a campi di vista così ampi forniscono una quantità di dati difficile da gestire. Per questo Luca sta sviluppando algoritmi di tipo Slam, gli stessi usati in navigazione o per gestire i robot, che ci consentono di allineare le immagini e ricostruire le geometrie. E questi algoritmi sono solidi e hanno funzionato. Già questo è notevole».
Chiuderei con una curiosità: ho letto che anche la Nasa sta lavorando a un robot di forma sferica chiamato RoboBall che, se capisco bene, verrà fatto rotolare nei crateri lunari per mappare superfici difficilmente percorribili. Si tratta di qualcosa di simile come modalità e obiettivi?
«La RoboBall della Nasa e Daedalus dell’Esa sono due progetti affini, perché condividono l’idea di utilizzare un robot di forma sferica per raggiungere ed esplorare ambienti lunari difficilmente accessibili. Deadalus è però attualmente un progetto più maturo, mentre la RoboBall è ancora in fase di sviluppo. Inoltre, il suo obiettivo è raggiungere il fondo del cratere Shackleton, un ambiente particolarmente difficile da esplorare a causa delle forti pendenze e della presenza di zone in ombra permanente. L’idea è di utilizzare una sfera gonfiabile che possa rotolare lungo il pendio e modificare (limitatamente) la propria traiettoria grazie a un pendolo a due assi posto al suo interno. Daedalus utilizza un principio simile, ma con una configurazione più complessa: all’interno della sfera esterna è presente una seconda sfera che può ruotare rispetto alla prima. Questo sistema permette di controllare il movimento del robot e, soprattutto, di non essere vincolati alla sola discesa sotto l’azione della gravità. Le due soluzioni presentano vantaggi differenti. La struttura gonfiabile della RoboBall permette di ridurre molto la massa e, grazie alla sua deformabilità, può avere una maggiore capacità di superare ostacoli. D’altra parte, la Daedalus, avendo una superficie esterna solida, offre una piattaforma più semplice sulla quale installare la strumentazione scientifica. Proprio la gestione della strumentazione rappresenta una delle principali sfide per un robot sferico gonfiabile: la struttura deve essere estremamente leggera e compatta, ma allo stesso tempo deve poter ospitare e proteggere gli strumenti necessari all’esplorazione. È un aspetto sul quale anche il team della RoboBall sta attualmente lavorando».