
Un drone sorvola un lago prosciugato nel deserto della California, eseguendo una serie di manovre che ricordano la discesa di un veicolo spaziale verso la superficie lunare. Non è una coincidenza: il volo fa parte di un esperimento della Nasa per rendere più sicuri e precisi i futuri allunaggi. Ma il drone sulla Luna non ci andrà mai: senza atmosfera, le sue eliche non potrebbero farlo volare. A interessare la Nasa è il sistema che trasporta, una tecnologia progettata per riconoscere i pericoli durante la discesa e aiutare i veicoli spaziali a scegliere autonomamente dove atterrare.
Si chiama Splice, acronimo di Safe and Precise Landing – Integrated Capabilities Evolution, ed è un insieme di tecnologie di guida, navigazione e controllo sviluppate dall’agenzia spaziale statunitense per le future missioni sulla Luna, su Marte e su altri corpi del Sistema solare. Lo scorso 27 agosto è stato messo alla prova a bordo di un drone Alta-X, sopra il Rogers Dry Lake, nei pressi dell’Armstrong Flight Research Center di Edwards, in California. Durante il volo, il drone ha eseguito manovre che simulavano la discesa e l’atterraggio di un veicolo lunare, mentre Splice raccoglieva informazioni sul terreno sottostante e valutava le possibili zone in cui posarsi. Atterrare sulla Luna, del resto, non significa soltanto raggiungere la superficie. Bisogna anche evitare massi, crateri e pendii troppo ripidi, soprattutto quando si punta a regioni poco esplorate o difficili da raggiungere. E se il luogo scelto prima della partenza si rivela pericoloso durante la discesa, non c’è tempo per chiedere indicazioni alla Terra: il veicolo deve essere in grado di trovare da solo un’alternativa. È proprio quello che Splice è progettato per fare. Il sistema combina sensori e algoritmi di navigazione per ricostruire il terreno e individuare gli ostacoli. Utilizzando dati raccolti con sensori ottici e tecnologie di rilevamento delle distanze, genera mappe digitali ad alta risoluzione della superficie. Il software analizza quindi le informazioni, distingue le zone potenzialmente pericolose da quelle più adatte all’atterraggio e, se necessario, calcola una nuova traiettoria verso un punto più sicuro.
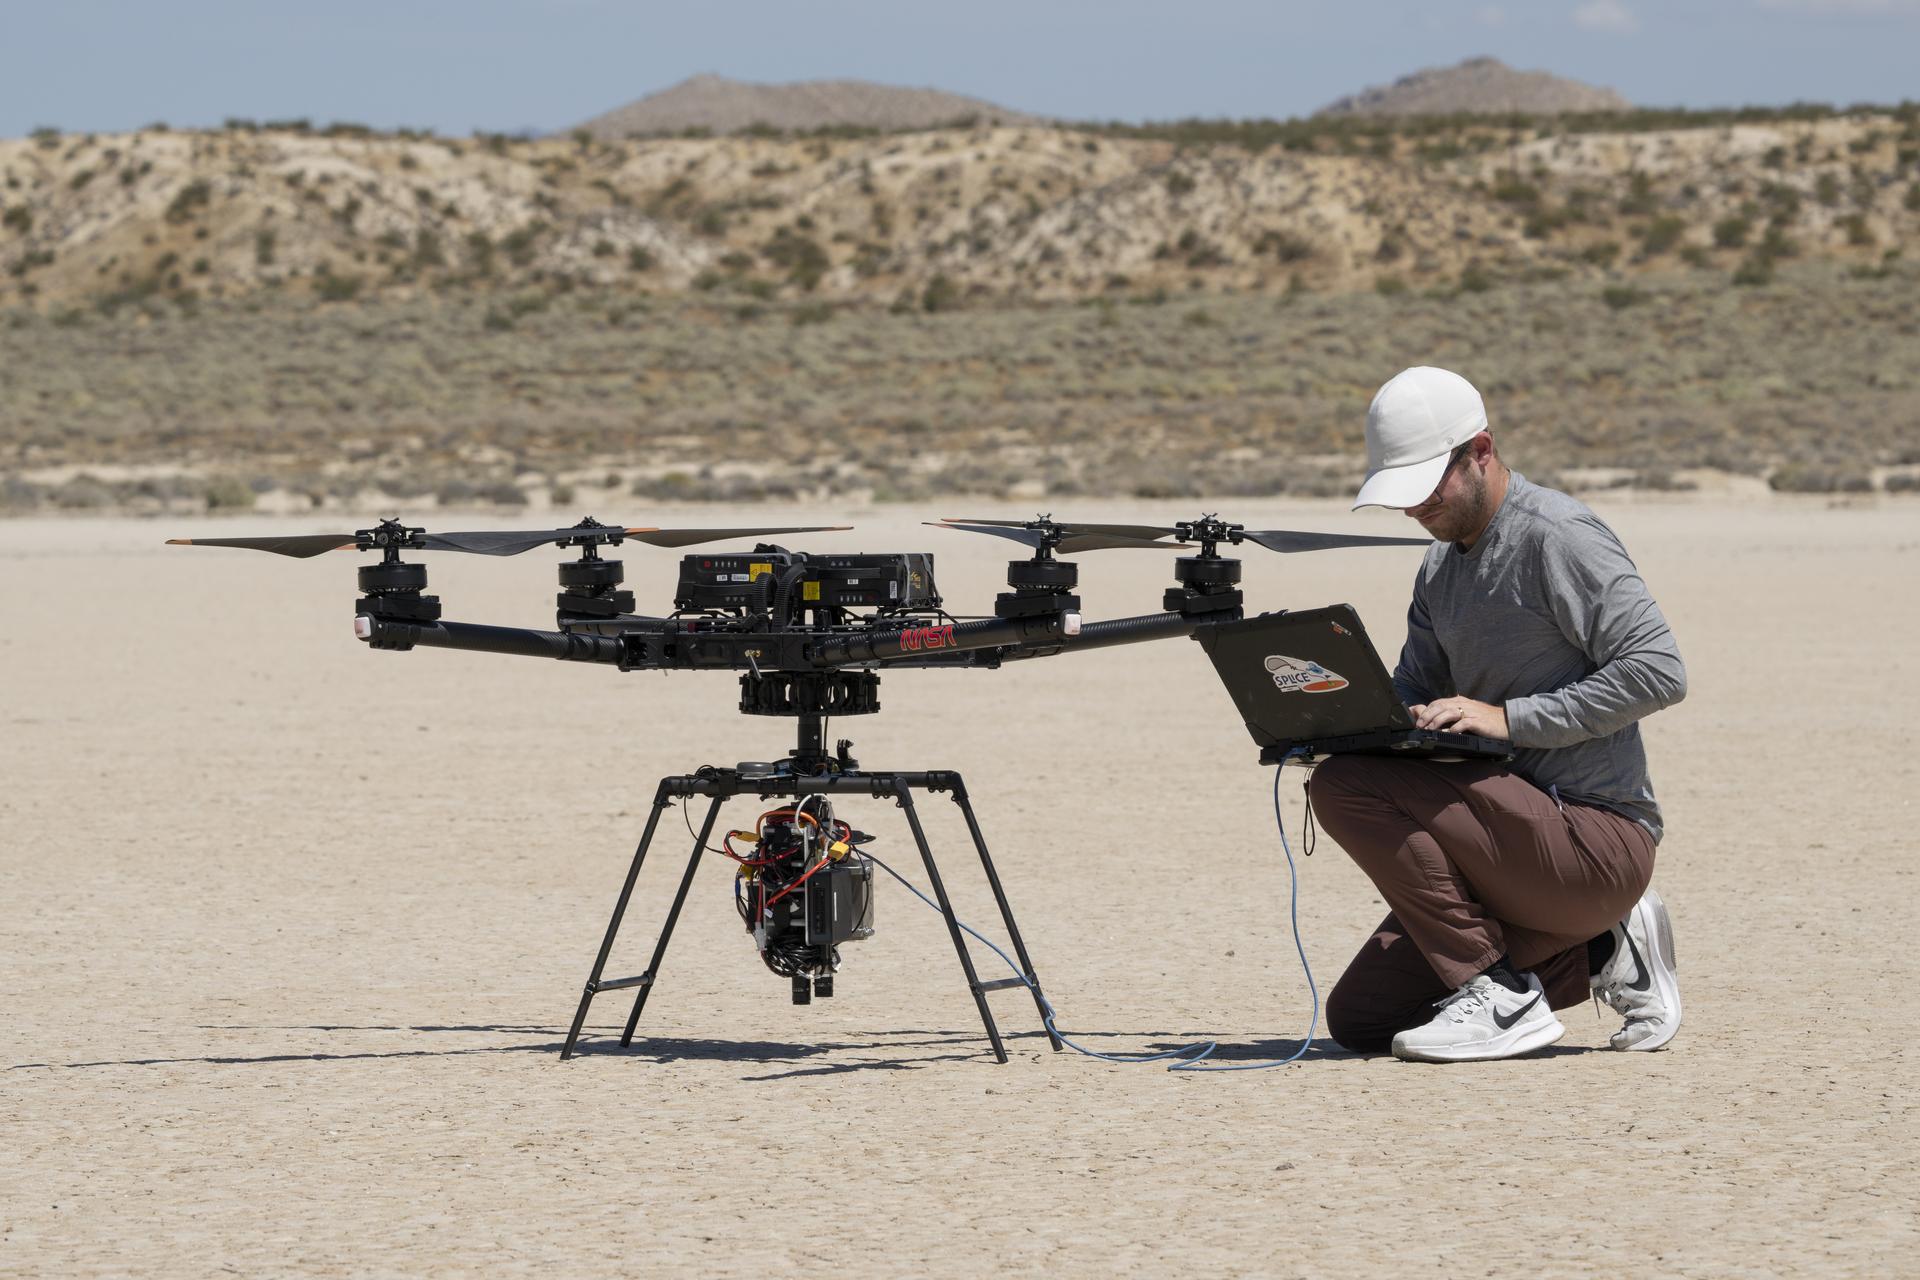
Davis Adams, responsabile del progetto Splice della Nasa, verifica la comunicazione tra il sistema di navigazione e il drone Alta-X durante un test in California, il 15 luglio 2026. Crediti: Nasa/Ryan Kline.
Il volo di agosto è stato preceduto da una serie di prove condotte nei mesi di giugno e luglio, durante le quali il gruppo di ricerca del Johnson Space Center di Houston, insieme agli specialisti dell’Armstrong Flight Research Center, aveva verificato le comunicazioni, la trasmissione dei dati e il controllo del sistema a bordo del drone. L’ultima prova è servita a verificare le capacità di navigazione e valutazione del terreno durante manovre simili a quelle di un allunaggio. Per Davis Adams, responsabile del progetto Splice, il test conclude quasi dieci anni di lavoro e segna un passo avanti verso l’impiego della tecnologia nelle future missioni lunari, sia robotiche sia con equipaggio. La Nasa sta già collaborando con diverse aziende impegnate nello sviluppo di lander lunari, alcune delle quali stanno valutando l’utilizzo delle capacità di navigazione di Splice anche per altre applicazioni, come la mobilità autonoma sulla superficie. L’obiettivo è rendere possibili atterraggi sempre più precisi, anche in luoghi difficili da raggiungere, dove la presenza di grandi massi o crateri potrebbe mettere a rischio una missione. Un’esigenza destinata a diventare sempre più importante con l’esplorazione di nuove regioni della Luna e, in futuro, di Marte.